
整孔架设架桥机的走行机构,就像是架桥机的“双腿”,带着庞大的机身和沉重的箱梁,在桥梁施工场地间平稳移动、精准就位。目前主流的走行机构主要分为轮轨式和步履式两种,二者的驱动原理各有特色,贴合不同的施工场景,却都能实现平稳、可控的移动,为整孔架设作业提供可靠的动力支撑,让这台“巨无霸”设备灵活运转。
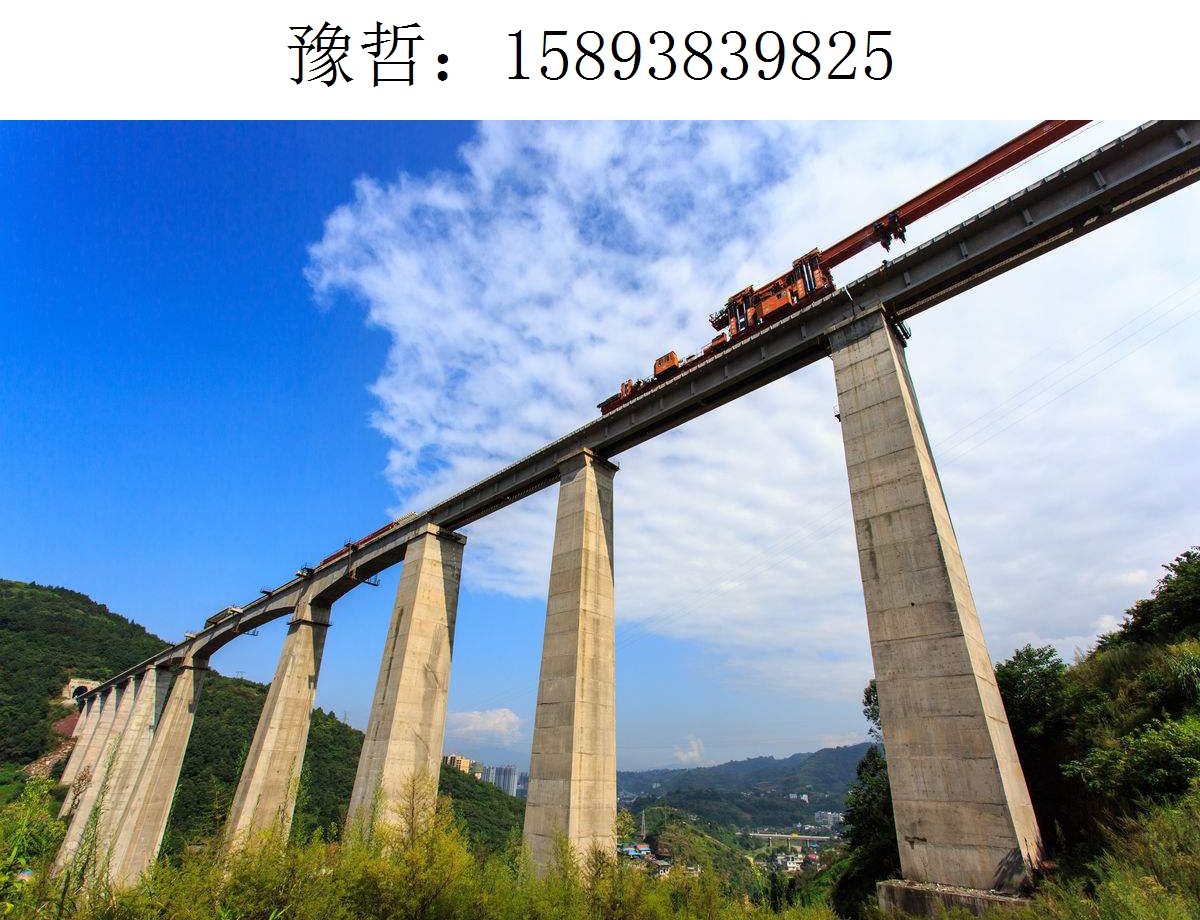
轮轨式走行机构是最常见的类型,驱动原理简单易懂,就像放大版的火车车轮在轨道上行驶,核心是通过动力传递带动车轮转动,进而驱动整机移动。它的驱动系统主要由电机、减速器、车轮组和轨道组成,电机作为动力源,接通电源后产生旋转动力,再通过减速器将动力减速增扭,把转速转化为足够的驱动力,传递给车轮组。
车轮组与铺设在主梁或地面的轨道精准配合,车轮表面经过特殊处理,增加与轨道的摩擦力,避免移动时出现打滑。驱动过程中,两侧的车轮同步运转,确保整机沿轨道方向直线移动,不会出现跑偏现象。为了实现灵活转向,部分轮轨式走行机构还会配备转向装置,通过调整车轮角度,让架桥机能够在指定位置转向,适配不同的施工路线,整个驱动过程平稳且高效,适合在平整的施工场地使用。
步履式走行机构则像是“迈着步子走路”,驱动原理更具针对性,适配地形复杂或无固定轨道的施工场景,核心是通过交替支撑、伸缩,实现整机的步进式移动,就像人走路时交替抬起和落下双脚。它的驱动系统主要由液压油缸、支撑腿和行走梁组成,液压油缸提供核心动力,控制支撑腿和行走梁的伸缩与升降。
其驱动过程分为两个步骤,交替循环完成移动:第一步,收起行走梁,放下支撑腿,让支撑腿稳稳落在地面或桥墩上,承受整机重量;第二步,启动液压油缸,推动行走梁向前伸出一定距离,随后收起支撑腿,将整机重量转移到行走梁上;最后,再收起行走梁,带动整机向前移动,完成一次“迈步”。通过这种交替支撑、步进的方式,步履式走行机构能够在不平整的场地或无轨道的区域灵活移动,还能精准控制移动距离,适配跨桥墩等复杂作业场景。
轮轨式和步履式走行机构的驱动原理,都是围绕“平稳、可控”的核心需求设计,只是适配场景不同。轮轨式依托轨道驱动,高效平稳,适合常规平整场地;步履式依靠液压驱动交替迈步,灵活适配复杂地形。两种驱动方式各有优势,根据施工场地条件合理选择,就能让架桥机顺畅移动、精准就位,为整孔箱梁的架设提供稳定的动力保障,推动桥梁施工高效推进。
 微信联系
