
小车是集装箱龙门吊完成横向对位、精准落箱的核心移动部件,港口堆场箱位排布密集、吊具下方视线多有盲区,若直接操控小车全速移动、盲目对位,极易出现吊具剐蹭邻箱、碰撞堆场障碍物、触碰限位失灵的问题。小车“探路操作”并非多余的繁琐步骤,而是提前排查路径隐患、锁定安全作业空间的前置关键流程,全程主打低速慢行、逐段确认,用极简的前置操作规避高危碰撞风险,让小车横向移动全程有迹可循、安全可控,适配各类工况下的精准作业需求。
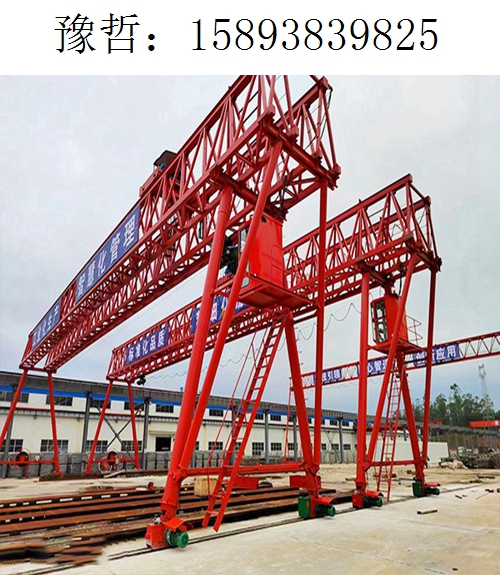
这套探路操作规程适用全场景作业,尤其夜间、雾天等视线不佳时段,或是进入陌生箱区、重载吊装前、堆场杂物较多时,必须严格执行探路流程,绝不允许跳过探路直接开展正式作业。探路操作需遵循“空载先行、低速探路、盲区必查、限位试触”的核心原则,全程保持空载状态,严禁带载探路,避免重载晃动加剧隐患风险。
具体操作时,先将吊具升至安全高度,避开集装箱顶部及周边障碍物,操控小车以最低速横向移动,全程紧盯小车行走路径、吊具周边间隙,重点排查轨道两侧有无杂物堆积、相邻集装箱有无突出错位、高空管线有无遮挡,同时留意小车行走有无异响、卡顿,确认行走轨道通畅无阻碍。移动至作业目标箱位上方后,轻触行程限位开关,测试限位装置响应是否灵敏,防止正式作业时越位冲撞,探路全程不提速、不抢行,逐段确认安全后再逐步推进。
探路过程中严守三大禁忌:严禁小车高速探路,杜绝因速度过快来不及避让障碍物;严禁仅凭经验盲目探路,视线盲区务必放慢速度、反复确认;严禁探路发现隐患后视而不见,碰到杂物清理、轨道异常、限位失灵等问题,必须先停机处置,确认隐患消除后再重启探路。
探路确认无误后,方可切换至正常作业模式,开展重载吊装、精准对位操作。养成先探路、后作业的良好习惯,既能有效避免吊具、箱体及设备剐蹭损坏,减少不必要的维保成本,又能大幅提升对位效率,避免反复微调耽误作业进度。严格恪守这套探路规程,把安全隐患拦截在正式作业之前,让小车横向移动更稳妥,助力龙门吊全程高效安全作业。
 微信联系
